

矿产地质队在峰岩铅锌矿开展四足机器人安全巡检试验
发布时间:2026-10-23
近日,矿产地质队在金东公司峰岩铅锌矿开展了四足机器人自主安全巡检试验。
试验选取峰岩铅锌矿+300主斜坡道,巷道全长约500米(含3处弯道和300米积水泥泞路面),采用Unitree B2型四足机器人,搭载双光云台相机、四合一气体传感器、自组网通信模块和激光雷达,试验主要验证四足机器人在金属矿山井下巷道中的行走适应性、自主导航与避障、感知巡检和通信可靠性,为后续搭载专业传感器、推进巷道自主安全巡检系统专业化应用提供技术依据。

试验人员合影
试验结果表明,机器狗在金属矿山巷道中具备良好的行走、导航、避障和基础感知能力。如成功应用后,可实现不间断巡检,重点区段全覆盖,形成全程可追溯的电子台账。系统每日可节约2人/班巡检人力,每年可减少约300人次在高危采场区域暴露,通风能耗下降15%以上,有效提升了矿山巡检作业效率与风险防控水平,赋能智慧矿山建设。
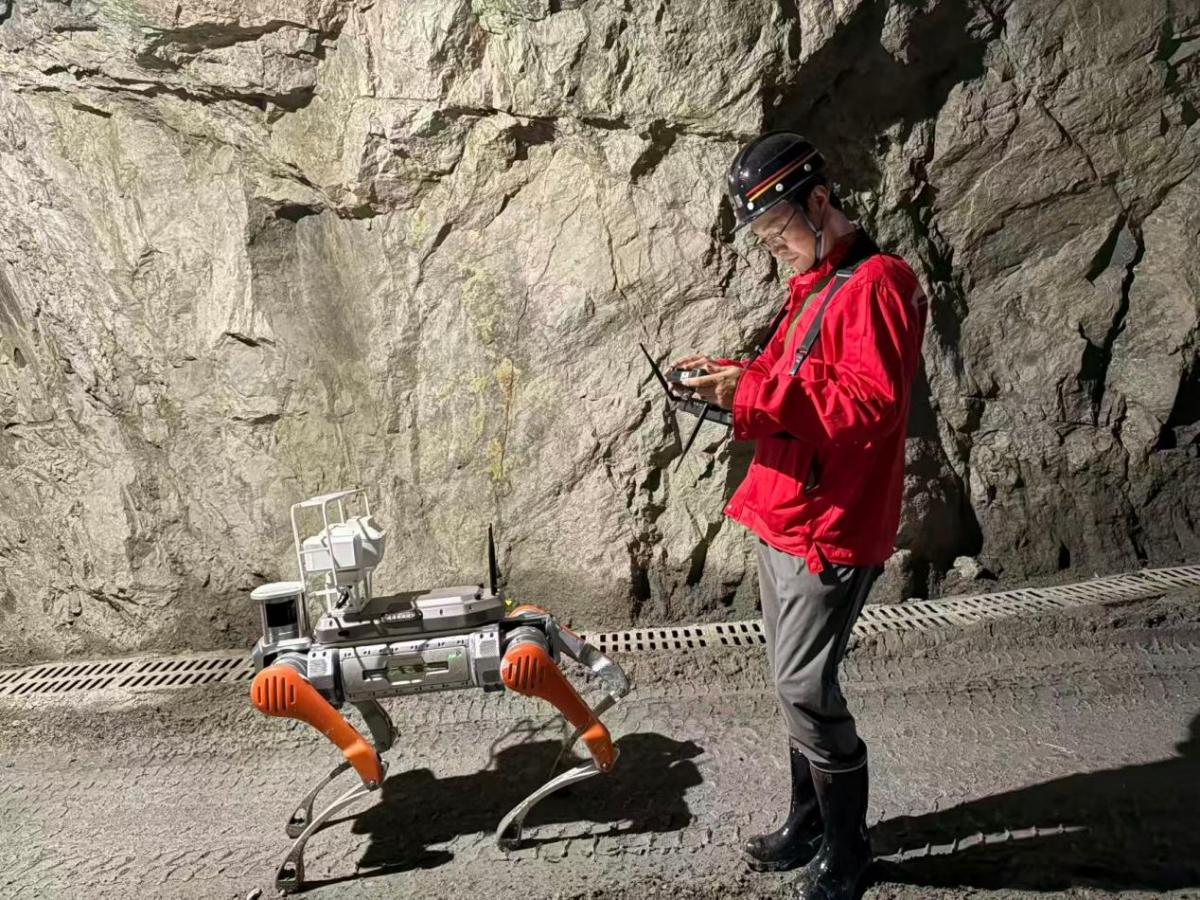
机器狗操控照片
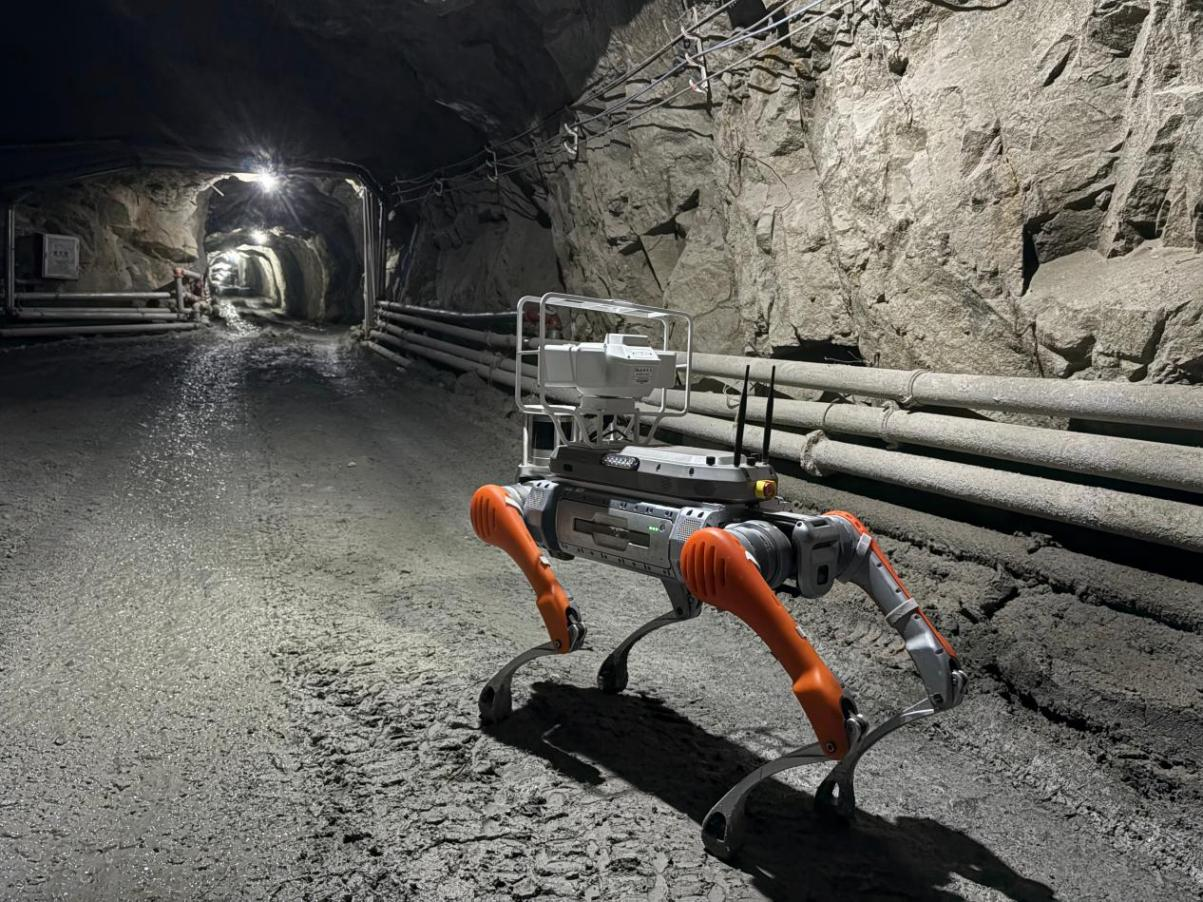
机器狗巷道巡检照片
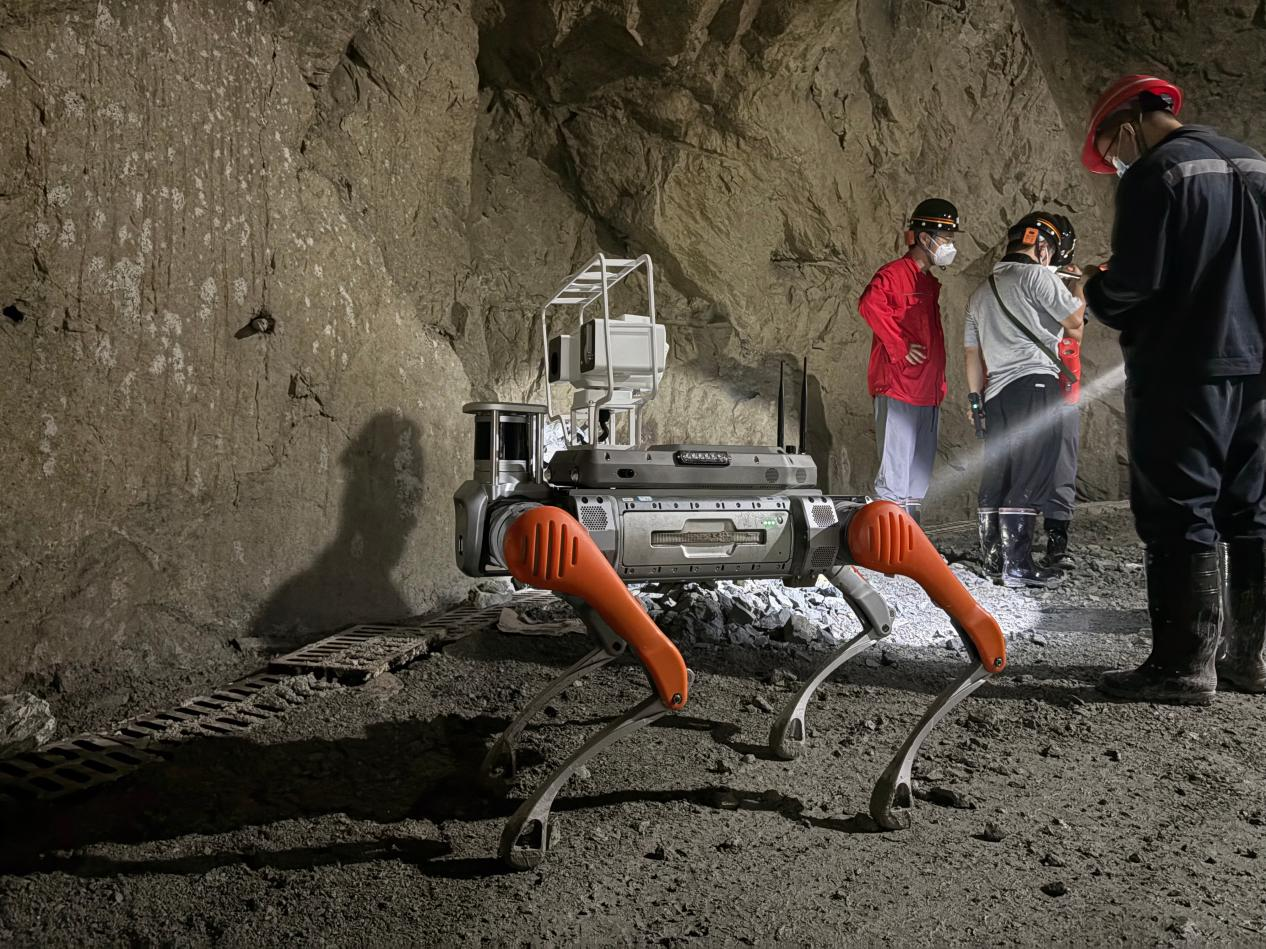
机器巷道狗巡检照片
下一步,矿产地质队将继续开展科技攻关,形成一套可复制、可推广的金属矿山巷道四足机器人自主安全巡检系统,为矿山安全生产和智能化转型提供有力支撑。(物化遥中心 肖俊平)

